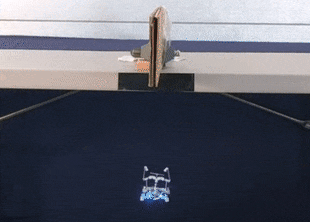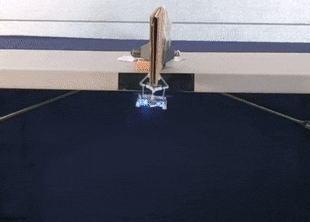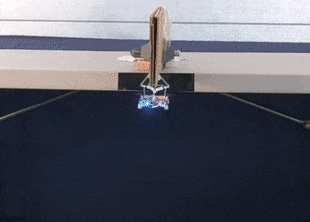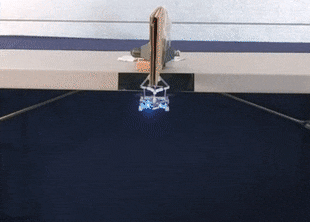
Американские инженеры сделали захват для дрона, позволяющий ему зацепляться за ветку или другие объекты и выключить двигатели для экономии энергии. В отличие от других подобных разработок, новый захват активируется пассивным образом без мотора — за счет бистабильной конструкции и силы столкновения с объектом, который нужно зажать. Статья опубликована в IEEE/ASME Transactions on Mechatronics.
Мультикоптеры удобны в производстве и управлении, но довольно неэффективны: из-за этого максимальная длительность полета электрического мультикоптера, как правило, составляет около получаса, хотя в некоторых моделях она выше — до примерно часа. Единственные способы сэкономить энергию — сесть на землю или зацепиться за какой-нибудь объект, с которого, к тому же, можно продолжать съемку.
Разработки, позволяющие дронам передохнуть на каком-либо объекте, уже существуют: в прошлом году мы рассказывали о дроне с ногами, которыми он может обхватывать ветку или другой объект, а затем выключить двигатели. У этой разработки было два недостатка. Во-первых, при захвате и высвобождении ветки дрон тратит энергию на то, чтобы двигать ноги. Во-вторых, он не может зацепляться за выступы, которые нельзя обхватить вокруг.
Инженеры под руководством Цзяньго Чжао (Jianguo Zhao) из Университета штата Колорадо придумали новую конструкцию захвата для дрона, лишенную этих недостатков. Ее главная особенность заключается в том, что активация захвата происходит механически, без необходимости в электромоторе. Разработчики добились этого, использовав в захвате бистабильную структуру. Такие структуры могут перемещаться в некотором диапазоне, в котором есть две точки с минимумом потенциальной энергии. Если такую структуру вывести из одного из двух стабильных состояний с минимумом потенциальной энергии и перевести через максимум, она самостоятельно устремится ко второму стабильному состоянию. В робототехнике такие структуры часто используются для создания небольших примитивных подвижных роботов, но авторы новой статьи нашли ей применение для дрона.

Принцип работы бистабильной конструкции захвата: когда центральная часть находится в среднем положении на нее давят боковые, вынуждая ее двигаться и занимать одно из двух крайних положений
Источник изображения: Haijie Zhang et al. / IEEE/ASME Transactions on Mechatronics, 2020
Захват состоит из П-образной рамки и собственно захватывающего элемента, который в двух местах крепится к рамке, причем он закреплен так, что рамка сжимает его, заставляя складываться и занимать одно из двух крайних положений. Сверху у захватывающего элемента есть два контактные площадки, которые в одном положении смыкаются и фиксируют предмет, который находится между ними (ветка, доска или другое), а в другом широко расходятся, высвобождая предмет.

Конструкция захвата
Источник изображения: Haijie Zhang et al. / IEEE/ASME Transactions on Mechatronics, 2020
Инженеры добились пассивной активации захвата благодаря небольшой пластине, закрепленной на средней части захватывающего элемента. При ее нажатии с достаточной силой захват переходит из одного стабильного положения в другое и сводит контактные площадки друг к другу. А для развода площадок в стороны снизу в захвате есть электромотор, который тянет за пластину и переводит систему во второе стабильное положение. На это тратится некоторое количество энергии, однако в большинстве случаев скорость расслабления захвата и начала полета не важна, поэтому для этого можно использовать редуктор и мотор, потребляющий мало энергии.
Разработчики проверили работоспособность конструкции экспериментально, собрав прототип такого дрона на базе квадрокоптера. Большую часть деталей захвата они напечатали на 3D-принтере. Сила активации захвата равна 0,41 ньютона. Масса захвата равна восьми граммам, а суммарная масса дрона вместе с ним составляет 40 граммов. Инженеры успешно протестировали дрон, показав, что он может закрепляться на предметах, обхватывая их вокруг и зажимая захват по бокам от них, а также может взять предмет из руки и перевезти его в нужное место.
Ранее мы рассказывали о другом дроне, способном закрепляться на предметах и выключать моторы. Для этого он использует микрошипы, сцепляющиеся с шероховатыми поверхностями.
Григорий Копиев
